
వాతావరణ గుర్తింపు పద్ధతులు
వాతావరణంలో గుర్తించే ప్రధాన పద్ధతులు: మైక్రోవేవ్ రాడార్ సౌండింగ్ పద్ధతి, విమానం లేదా రాకెట్ సౌండింగ్ పద్ధతి, సౌండింగ్ బెలూన్, ఉపగ్రహ రిమోట్ సెన్సింగ్ మరియు LIDAR. మైక్రోవేవ్ రాడార్ సూక్ష్మ కణాలను గుర్తించలేదు, ఎందుకంటే వాతావరణంలోకి పంపే మైక్రోవేవ్లు మిల్లీమీటర్ లేదా సెంటీమీటర్ తరంగాలు, వీటికి పొడవైన తరంగదైర్ఘ్యాలు ఉంటాయి మరియు ఇవి సూక్ష్మ కణాలతో, ముఖ్యంగా వివిధ అణువులతో చర్య జరపలేవు.
గాలి ద్వారా మరియు రాకెట్ ద్వారా చేసే సౌండింగ్ పద్ధతులు ఎక్కువ ఖర్చుతో కూడుకున్నవి మరియు వాటిని ఎక్కువ కాలం పాటు పరిశీలించడం సాధ్యం కాదు. సౌండింగ్ బెలూన్ల ఖర్చు తక్కువ అయినప్పటికీ, అవి గాలి వేగం వల్ల ఎక్కువగా ప్రభావితమవుతాయి. ఉపగ్రహ రిమోట్ సెన్సింగ్, దానిలోని రాడార్ను ఉపయోగించి ప్రపంచ వాతావరణాన్ని పెద్ద స్థాయిలో గుర్తించగలదు, కానీ దాని ప్రాదేశిక రిజల్యూషన్ సాపేక్షంగా తక్కువగా ఉంటుంది. వాతావరణంలోకి ఒక లేజర్ పుంజాన్ని ప్రసరింపజేసి, వాతావరణంలోని అణువులు లేదా ఏరోసోల్స్కు మరియు లేజర్కు మధ్య జరిగే పరస్పర చర్యను (వికీర్ణం మరియు శోషణం) ఉపయోగించి, వాతావరణ పారామితులను రాబట్టడానికి లిడార్ను వాడతారు.
లేజర్ యొక్క బలమైన దిశానిర్దేశం, తక్కువ తరంగదైర్ఘ్యం (మైక్రాన్ తరంగం), ఇరుకైన పల్స్ వెడల్పు మరియు ఫోటోడిటెక్టర్ (ఫోటోమల్టిప్లయర్ ట్యూబ్, సింగిల్ ఫోటాన్ డిటెక్టర్) యొక్క అధిక సున్నితత్వం కారణంగా, లిడార్ వాతావరణ పారామితులను అధిక కచ్చితత్వంతో, అధిక ప్రాదేశిక మరియు తాత్కాలిక రిజల్యూషన్తో గుర్తించగలదు. దాని అధిక కచ్చితత్వం, అధిక ప్రాదేశిక మరియు తాత్కాలిక రిజల్యూషన్ మరియు నిరంతర పర్యవేక్షణ కారణంగా, వాతావరణంలోని ఏరోసోల్స్, మేఘాలు, వాయు కాలుష్య కారకాలు, వాతావరణ ఉష్ణోగ్రత మరియు గాలి వేగాన్ని గుర్తించడంలో లిడార్ వేగంగా అభివృద్ధి చెందుతోంది.
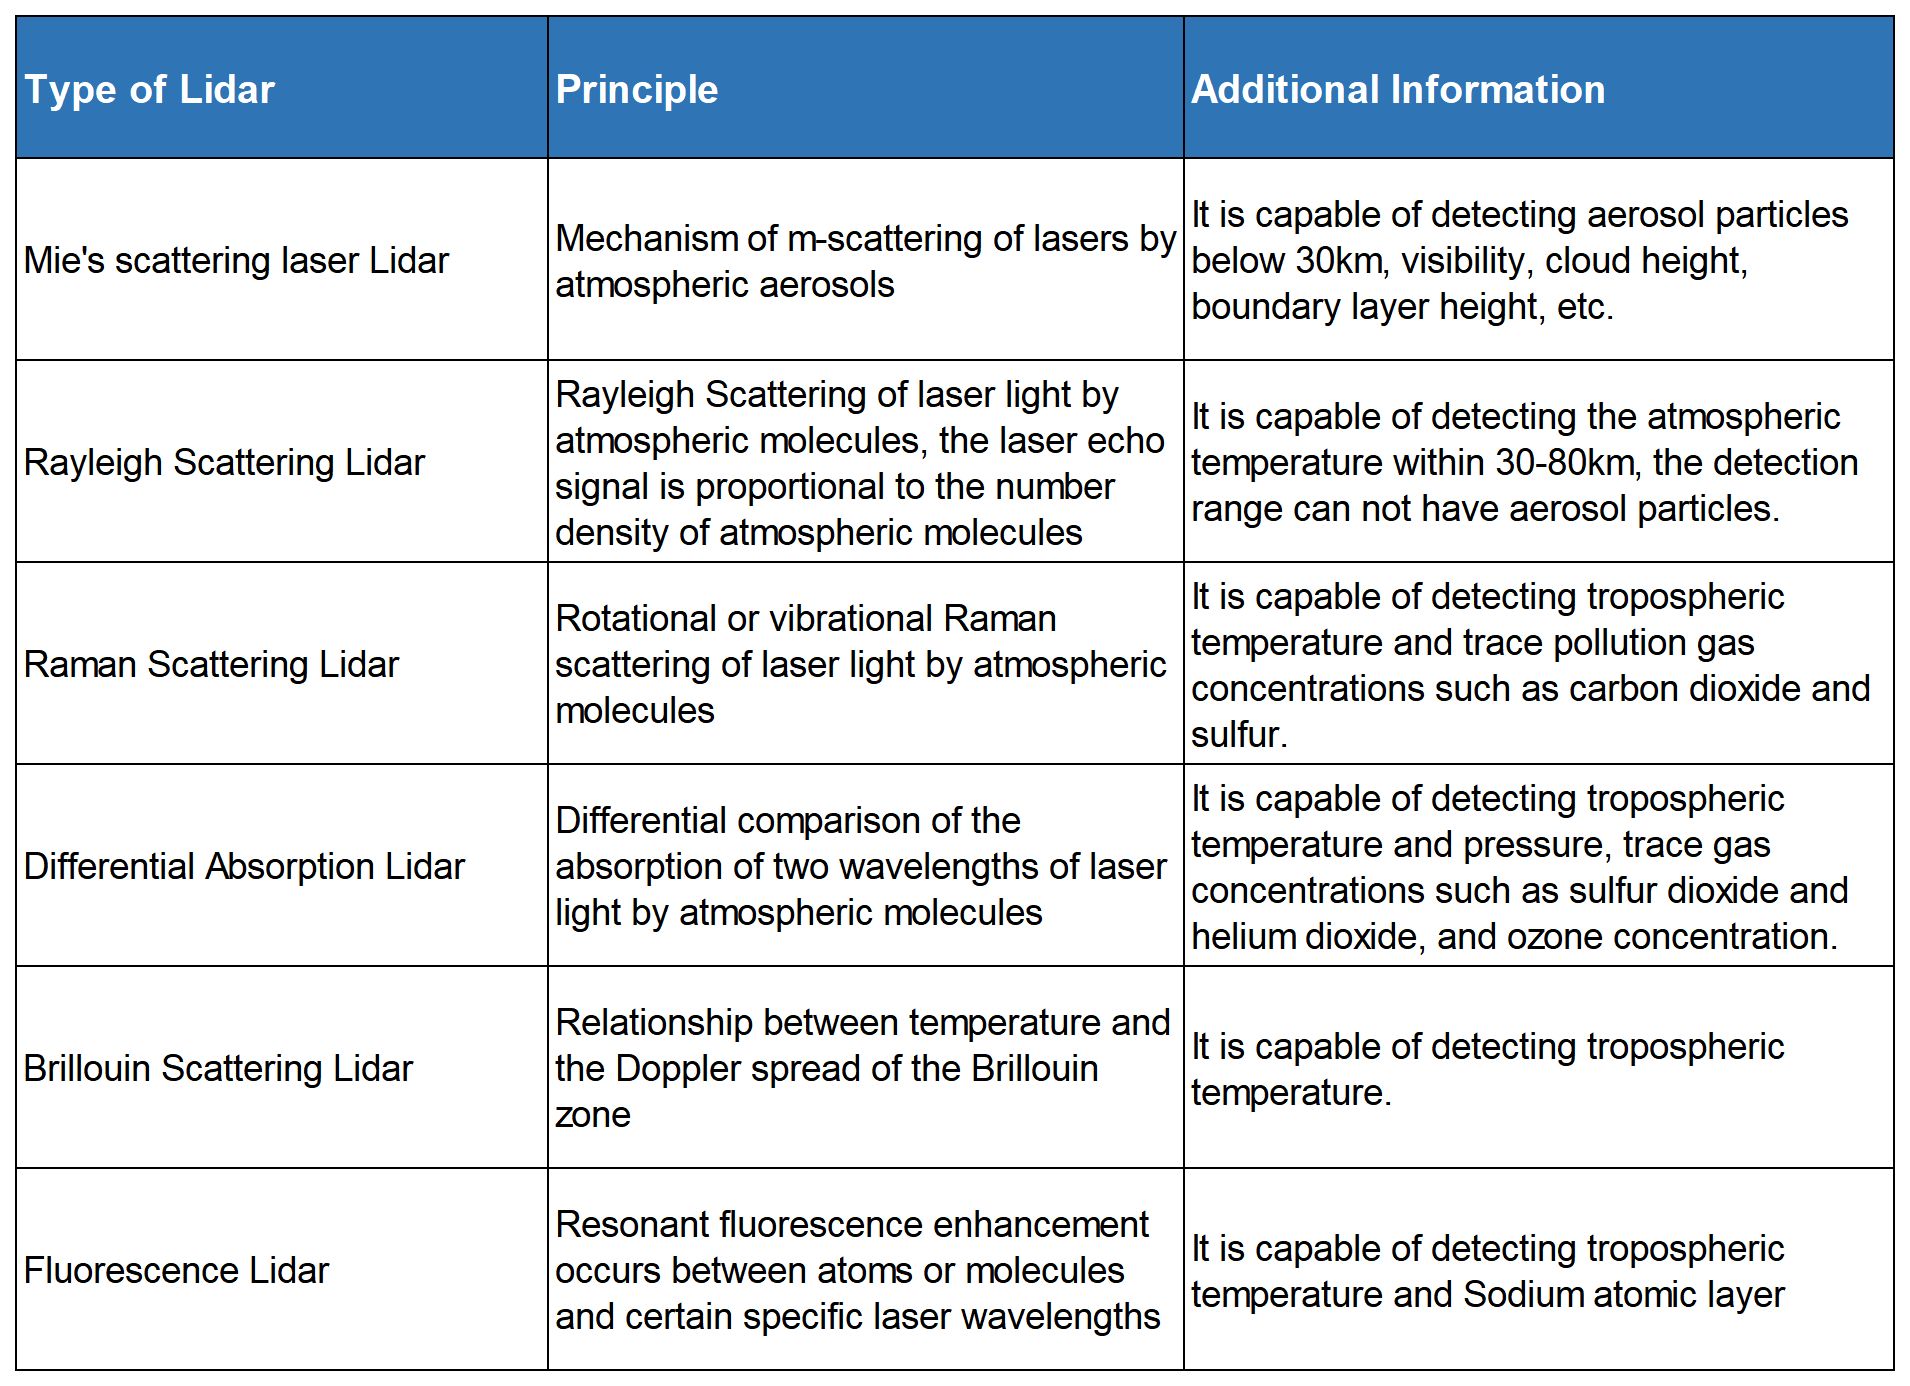
లిడార్ రకాలు కింది పట్టికలో చూపబడ్డాయి:
వాతావరణ గుర్తింపు పద్ధతులు
వాతావరణంలో గుర్తించే ప్రధాన పద్ధతులు: మైక్రోవేవ్ రాడార్ సౌండింగ్ పద్ధతి, విమానం లేదా రాకెట్ సౌండింగ్ పద్ధతి, సౌండింగ్ బెలూన్, ఉపగ్రహ రిమోట్ సెన్సింగ్ మరియు LIDAR. మైక్రోవేవ్ రాడార్ సూక్ష్మ కణాలను గుర్తించలేదు, ఎందుకంటే వాతావరణంలోకి పంపే మైక్రోవేవ్లు మిల్లీమీటర్ లేదా సెంటీమీటర్ తరంగాలు, వీటికి పొడవైన తరంగదైర్ఘ్యాలు ఉంటాయి మరియు ఇవి సూక్ష్మ కణాలతో, ముఖ్యంగా వివిధ అణువులతో చర్య జరపలేవు.
గాలి ద్వారా మరియు రాకెట్ ద్వారా చేసే సౌండింగ్ పద్ధతులు ఎక్కువ ఖర్చుతో కూడుకున్నవి మరియు వాటిని ఎక్కువ కాలం పాటు పరిశీలించడం సాధ్యం కాదు. సౌండింగ్ బెలూన్ల ఖర్చు తక్కువ అయినప్పటికీ, అవి గాలి వేగం వల్ల ఎక్కువగా ప్రభావితమవుతాయి. ఉపగ్రహ రిమోట్ సెన్సింగ్, దానిలోని రాడార్ను ఉపయోగించి ప్రపంచ వాతావరణాన్ని పెద్ద స్థాయిలో గుర్తించగలదు, కానీ దాని ప్రాదేశిక రిజల్యూషన్ సాపేక్షంగా తక్కువగా ఉంటుంది. వాతావరణంలోకి ఒక లేజర్ పుంజాన్ని ప్రసరింపజేసి, వాతావరణంలోని అణువులు లేదా ఏరోసోల్స్కు మరియు లేజర్కు మధ్య జరిగే పరస్పర చర్యను (వికీర్ణం మరియు శోషణం) ఉపయోగించి, వాతావరణ పారామితులను రాబట్టడానికి లిడార్ను వాడతారు.
లేజర్ యొక్క బలమైన దిశానిర్దేశం, తక్కువ తరంగదైర్ఘ్యం (మైక్రాన్ తరంగం), ఇరుకైన పల్స్ వెడల్పు మరియు ఫోటోడిటెక్టర్ (ఫోటోమల్టిప్లయర్ ట్యూబ్, సింగిల్ ఫోటాన్ డిటెక్టర్) యొక్క అధిక సున్నితత్వం కారణంగా, లిడార్ వాతావరణ పారామితులను అధిక కచ్చితత్వంతో, అధిక ప్రాదేశిక మరియు తాత్కాలిక రిజల్యూషన్తో గుర్తించగలదు. దాని అధిక కచ్చితత్వం, అధిక ప్రాదేశిక మరియు తాత్కాలిక రిజల్యూషన్ మరియు నిరంతర పర్యవేక్షణ కారణంగా, వాతావరణంలోని ఏరోసోల్స్, మేఘాలు, వాయు కాలుష్య కారకాలు, వాతావరణ ఉష్ణోగ్రత మరియు గాలి వేగాన్ని గుర్తించడంలో లిడార్ వేగంగా అభివృద్ధి చెందుతోంది.
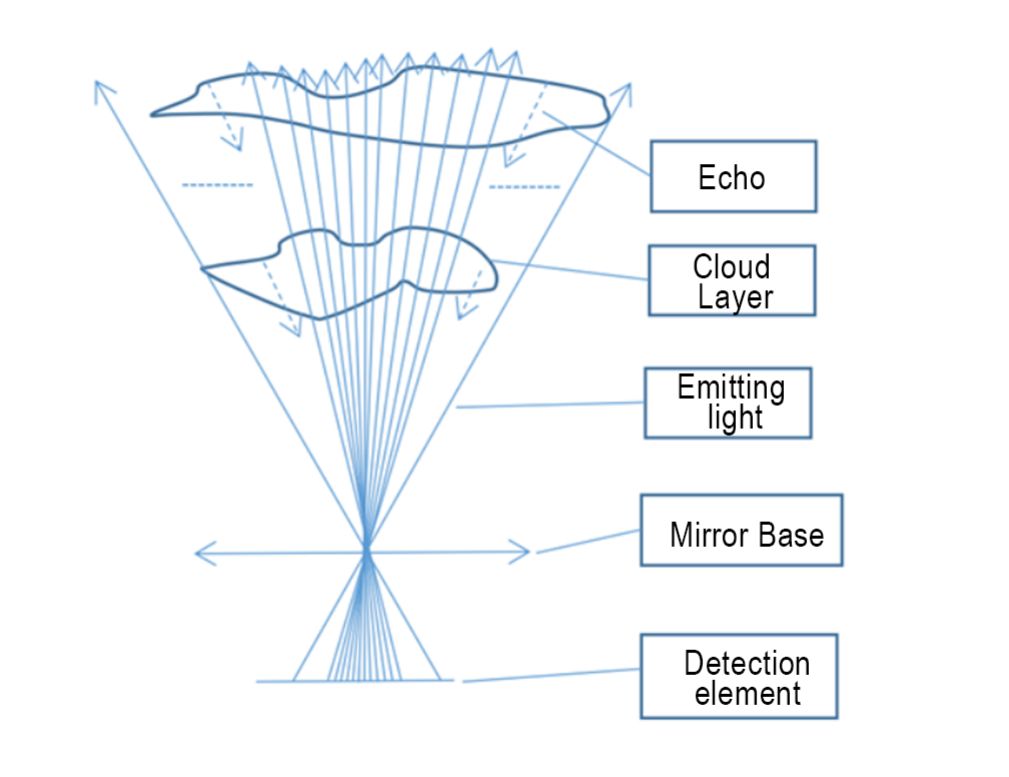
క్లౌడ్ కొలత రాడార్ సూత్రం యొక్క స్కీమాటిక్ రేఖాచిత్రం
మేఘ పొర: గాలిలో తేలియాడే మేఘాల పొర; ఉద్గార కాంతి: ఒక నిర్దిష్ట తరంగదైర్ఘ్యం గల సమాంతర కిరణ పుంజం; ప్రతిధ్వని: ఉద్గారం మేఘ పొర గుండా వెళ్ళిన తర్వాత ఉత్పన్నమయ్యే వెనుకకు చెదరిన సంకేతం; దర్పణ ఆధారం: టెలిస్కోప్ వ్యవస్థ యొక్క సమానమైన ఉపరితలం; గుర్తింపు మూలకం: బలహీనమైన ప్రతిధ్వని సంకేతాన్ని స్వీకరించడానికి ఉపయోగించే కాంతి విద్యుత్ పరికరం.
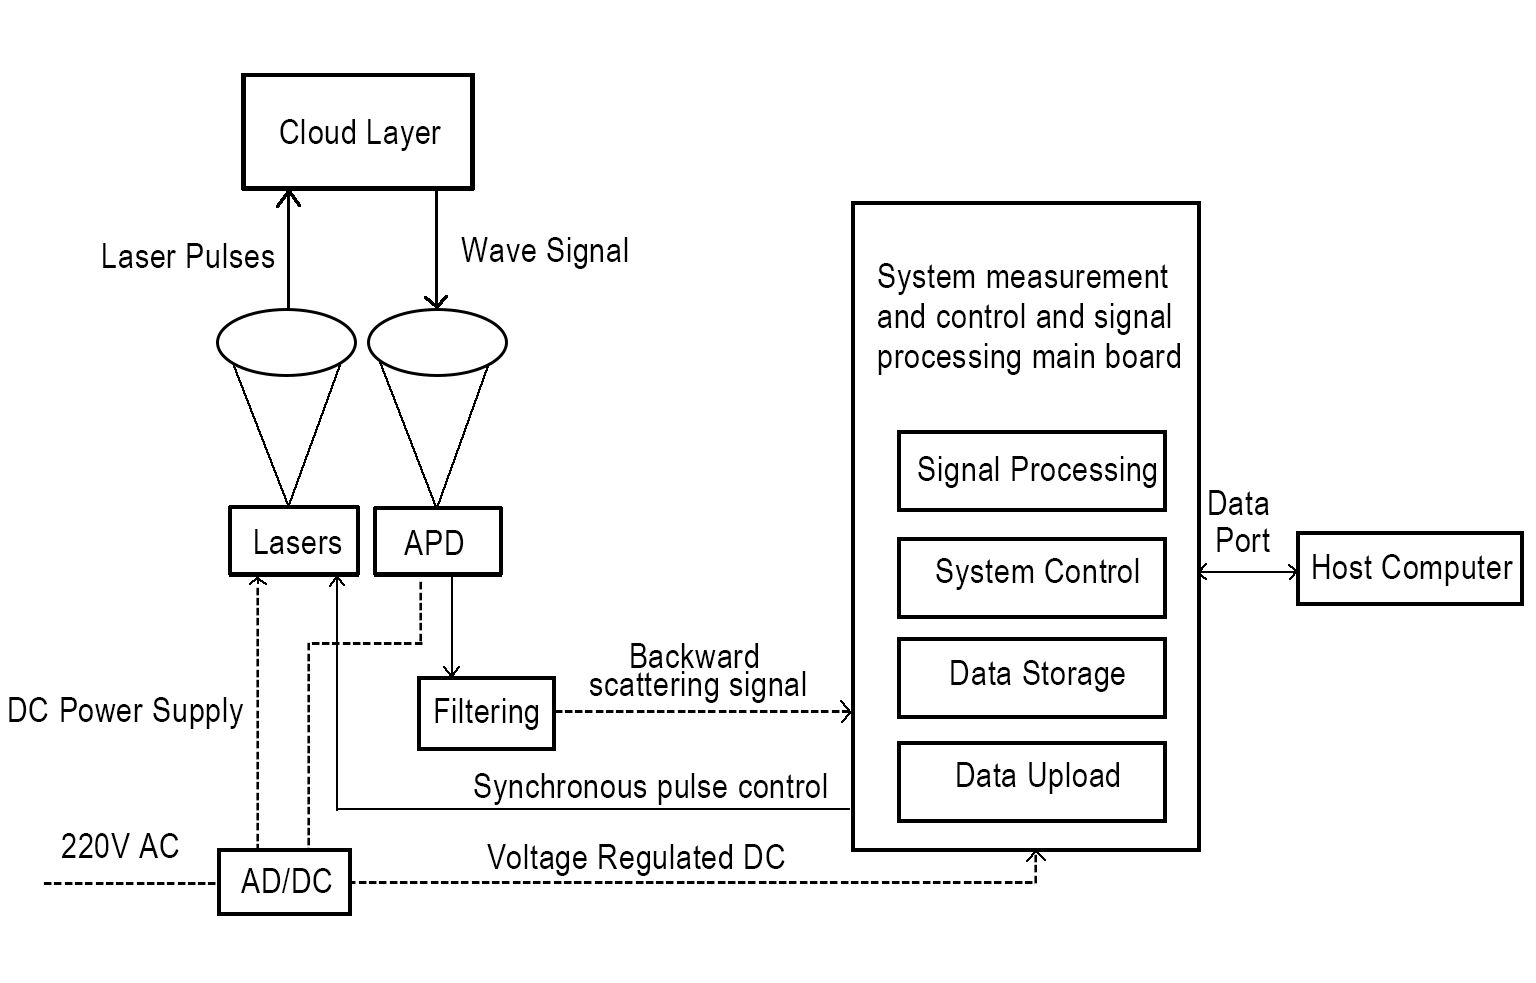
క్లౌడ్ కొలత రాడార్ వ్యవస్థ యొక్క పని చేసే ఫ్రేమ్వర్క్
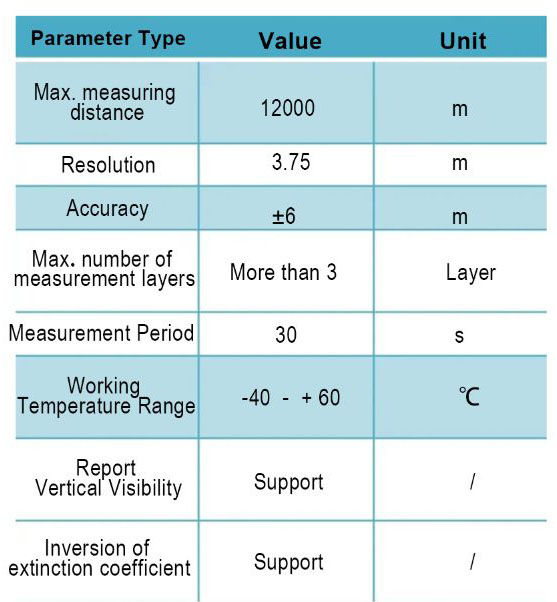
లుమిస్పాట్ టెక్ క్లౌడ్ మెజర్మెంట్ లిడార్ యొక్క ప్రధాన సాంకేతిక పారామితులు
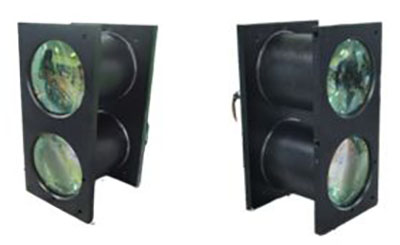
ఉత్పత్తి యొక్క చిత్రం
అప్లికేషన్
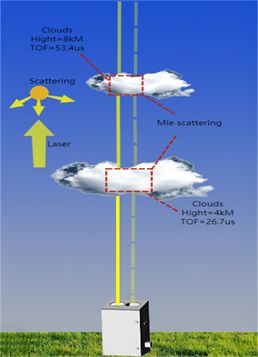
ఉత్పత్తుల పనితీరు స్థితి రేఖాచిత్రం
పోస్ట్ చేసిన సమయం: మే-09-2023


